
激光雷达扫描仪选型:AGV 与区域安全防护应用指南
内容修订说明:将感知避障与安全防护分流,补充反射率、区域切换和遮挡边界。
AGV 雷达先分清导航避障与人员安全停机,再按目标反射率、扫描面、接口和响应时间选型。本文区分 DLD/SDLD 感知雷达与 ST27 安全扫描仪,说明区域配置和现场验证条件。
一、激光雷达扫描仪的工作方式
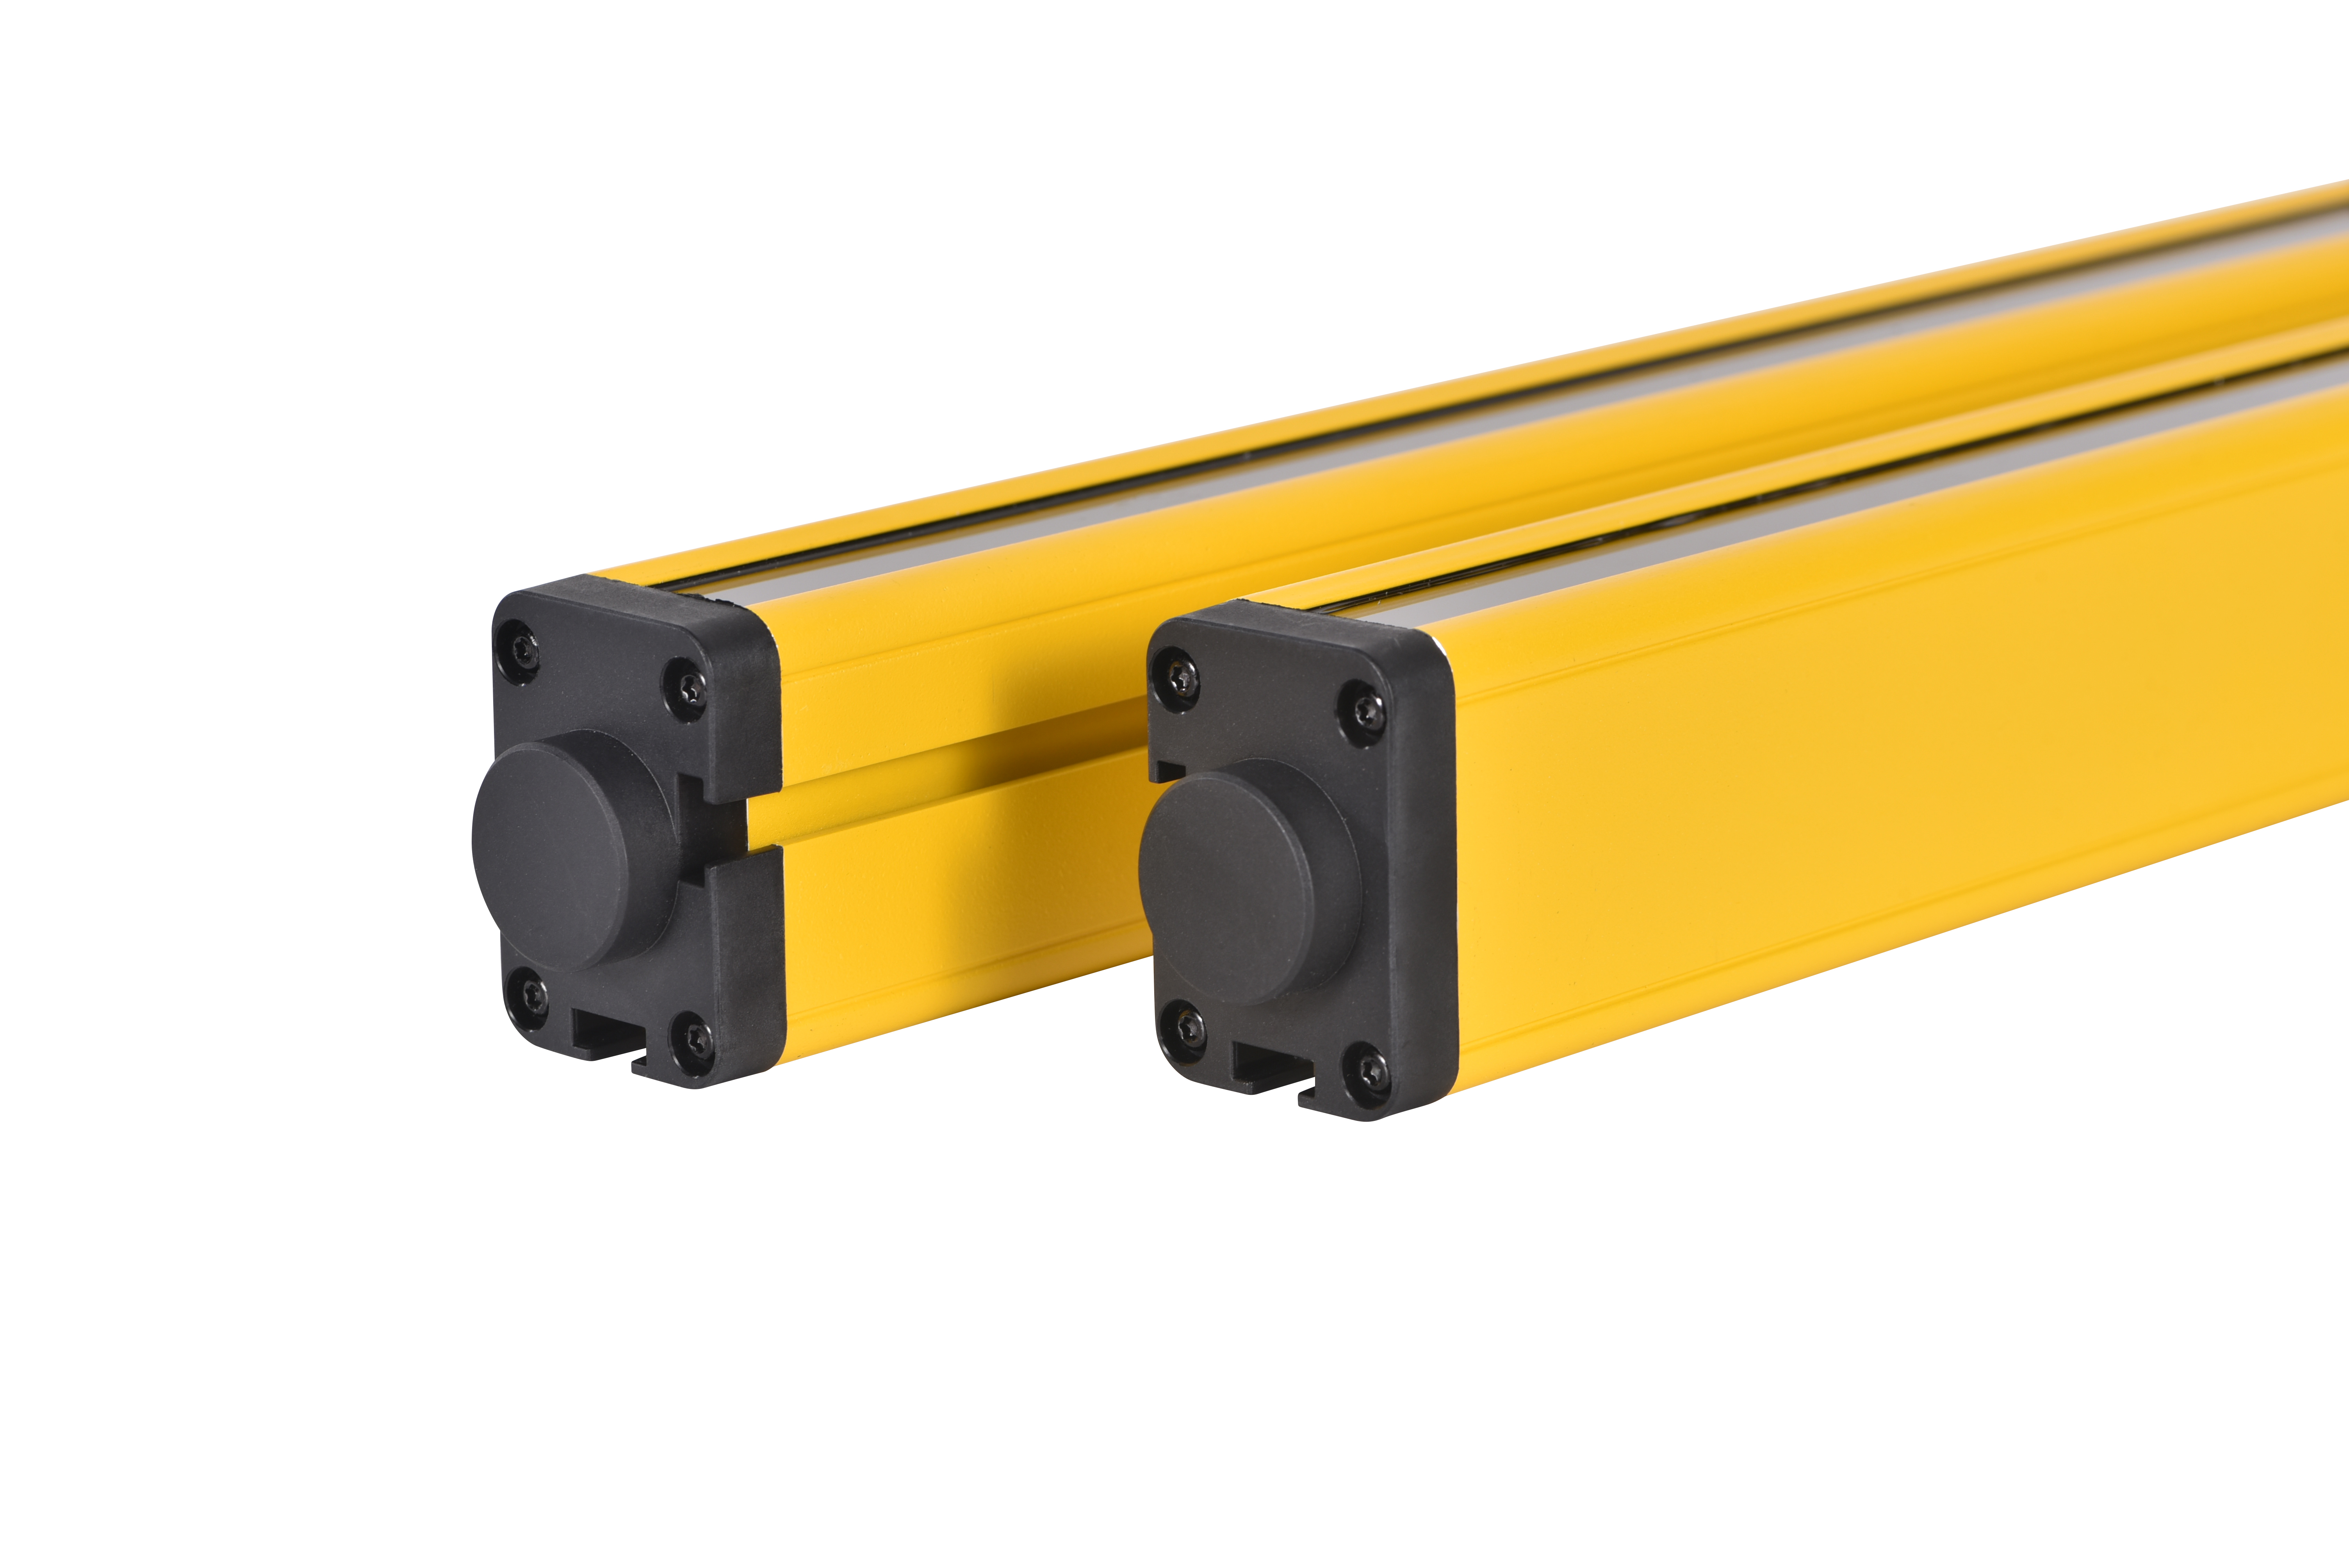
激光雷达扫描仪测量不同角度的回波距离,在一个扫描平面形成轮廓数据。它能配置区域,但能配置“停止区”不代表具备安全停机资格。DLD/SDLD 用于导航、测量与非安全预警;涉及人身防护,应另核设备安全等级、有效认证及完整安全链。
二、按检测半径选型
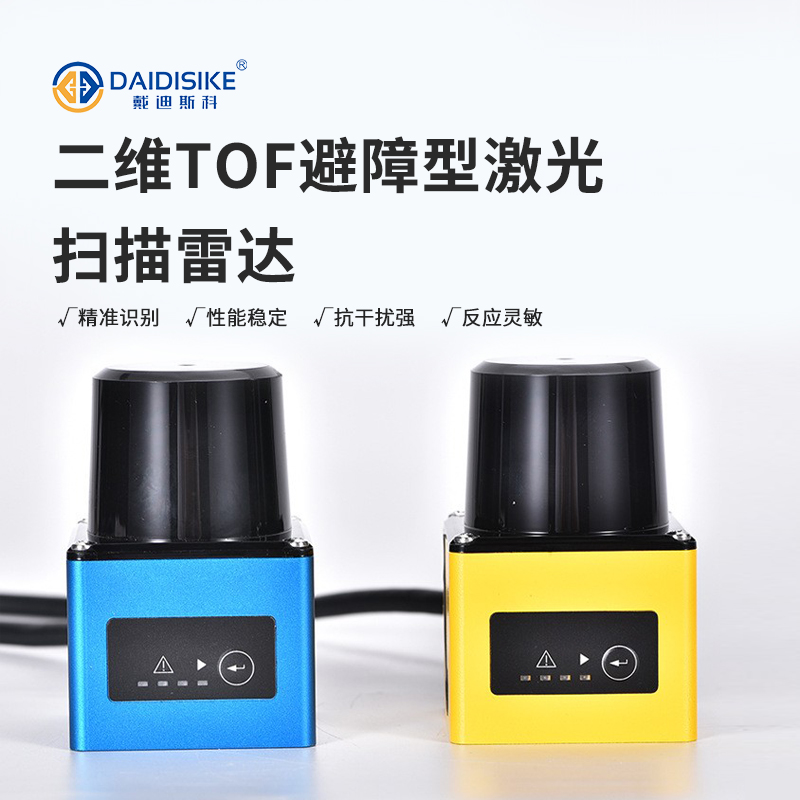
先问量程是对哪种目标、哪种反射率、哪种模式给出的。SDLD-05A 手册列 0.1–14m@90% 和 0.1–8m@10%;ST27-03x/05x 保护区为 3m/5m@1.8%,警戒与测量范围另列。二者数值不是同一口径,不能凭“14m 比 5m 大”判断安全功能强弱。DLD 中远距型号还需核对完整后缀和工作模式。
三、多区域设置与分级响应
区域可用于分级预警或配合安全控制,但应分别写明普通报警输出与 OSSD 安全输出的用途。SDLD-05A 为 16 组、每组 3 子区,手册所列普通 NPN 输出不等于 OSSD;硬件响应与软件滤波/保持时间也需分别计入。安全区切换必须采用所用设备允许的监控方式,不能用未经验证的普通速度指令缩小保护区。
四、激光雷达 vs 安全光栅
比较应包含三列:通用感知雷达、安全激光扫描仪、安全光幕。前者解决测量和导航;后两者只有在对应产品及整机安全功能验证成立时才能用于风险降低。选择取决于检测对象、危险停止过程与覆盖几何,而不是只看平面形状。
五、安装与应用要点
安装前标出扫描平面、视场盲区、固定遮挡和载荷轮廓。排除区会产生不检测的区域,不能为了消除误报随意遮蔽人员可能到达的危险路径。强光、粉尘、凝露和污染均可能影响检测;IP 防护等级不代表对所有天气保证检出。移动应用不能把固定设备的人员接近速度 1600mm/s 直接当作车辆速度套入距离公式。应按所用安全扫描仪的移动应用手册,基于指定速度、最大负载、地面/坡度、轮胎与制动状态下的实测停车过程确定保护区:计入传感器及安全控制响应期间的车行距离、制动距离、测量/反射与安装容差以及载荷前伸等补充量,并明确停车时间的测量起止点,避免重复或漏算响应项。前进、后退、转弯和各速度档分别验证,同时覆盖车辆加负载的扫掠宽度。滤波或多重采样改变后必须重新核算;本文不提供可直接用于验收的通用尺寸。
准备这份 AGV 选型输入,再谈型号
记录车辆最高/倒车/转弯速度、满载轮廓、实测制动条件、最低目标高度、最差表面反射、地面坡度、环境光和控制器输入。近场感知可核对SDLD-05A,安全区域可核对ST27。完整场景见AGV/AMR 两层传感示例。
参考资料与适用范围
以下资料用于核对本文对应结论。标准介绍不代替标准全文;产品资料应核对完整型号及交付版本,资料本身不等于有效认证证书。
- SDLD-05A 激光雷达使用说明书 · 戴迪斯科
- ST27 系列使用说明书(不代替对应型号证书) · 戴迪斯科